项目程序:https://github.com/qingyaozhuozhang/chairman_lidar
chairman导航框架(实车功能框架)
本文依据本地 chairman_navigation/ 源码及配套文档整理,核对日期为 2026-09-30。下文路径均相对于该工程根目录,描述的是当前实现;仓库内的地图、点位、外参和控制参数仍需与实际车辆及场地匹配。
1. 项目定位与整体思路
chairman_navigation 是面向 BR 建筑机器人的 ROS2 实车导航与功能调度工程,从 odometry_navigation 整理而来。底层采用 Livox MID360、FAST-LIO、地形分析和 Nav2,上层提供场地选择、红蓝点位导航、临时速度/PID 模式、旋转/移动/登阶等按需任务,并通过 micro-ROS 对接下位机。
整个工程围绕三条主线组织:
- 导航主线:传感器数据 → 里程计与坐标变换 → 地形和代价地图 → 路径规划与跟踪。
- 功能主线:菜单或 ROS 服务请求 → 任务调度 → Nav2 导航或手写闭环动作 → 结果返回与清理。
- 配置主线:基础参数集中保存并同步,任务参数按功能登记,任务模式在运行期间临时应用并恢复。
当前仍沿用原 FAST-LIO 里程计和运动算法。small_gicp_relocalization 虽然随导航启动,点云配准计算及持续重定位已经禁用,主要保留初始位姿处理与 map → odom 变换发布。因此不能将当前系统理解为具有持续 GICP 地图纠偏能力的定位方案。
2. 总体架构
flowchart TD
    BOOT[configuration / main_boot 场地选择与总启动]
    BOOT --> NAV[fishbot_navigation2 导航 launch]
    BOOT --> ODOM[odometry 位姿与区域处理]
    BOOT --> FUN[framework 菜单或服务入口]
    BOOT --> AGENT[micro_ros 外部 Agent 启动]
    NAV --> SENSOR[Livox MID360 驱动]
    SENSOR --> LIO[FAST-LIO]
    LIO --> TERRAIN[点云变换与地形分析]
    TERRAIN --> COST[局部 / 全局代价地图]
    MAP[二维静态地图] --> COST
    COST --> NAV2[Nav2 规划与控制]
    LIO --> ODOM
    FUN --> TASK[chairman_tasks 按需任务]
    TASK --> NAV2
    NAV2 --> VEL[framework 速度转发与滤波]
    TASK --> MANUAL[手写闭环运动]
    VEL --> OUT[nav_speed_heading_data]
    MANUAL --> OUT
    OUT --> AGENT
    AGENT <--> MCU[匹配固件的下位机]
图中的下位机链路表示集成关系:本工程启动 Agent 并提供 ROS 接口,实际串口连接、下位机订阅和执行依赖外部 Agent 环境及固件。
| 层级 | 主要组成 | 职责 |
|---|---|---|
| 启动与交互 | configuration、framework/sum.py | 选择场地、启动进程、展示功能菜单 |
| 任务与运行框架 | framework/core/、detail/on_demand/ | 调度任务、调用 Nav2、手写运动、取消与恢复 |
| 导航算法 | FAST-LIO、地形分析、Nav2 及自定义插件 | 估计运动、感知障碍、规划路径、跟踪目标 |
| 持续功能与设备 | odometry、micro_ros、Livox 驱动 | 位姿输出、区域处理、传感器与下位机连接 |
| 配置与工具 | chairman_config、功能 YAML、tool | 管理参数、采集点位、处理 PCD 地图 |
3. 目录与 ROS 包
chairman_navigation/
├── configuration/                 # 场地选择与总启动;含框架测试
├── src/
│   ├── config/                    # chairman_config:中央基础配置与同步脚本
│   ├── fishbot/                   # 驱动、算法、Nav2 插件、消息定义
│   └── function/
│       ├── config/on_demand/      # points.yaml、functions.yaml、modes/
│       ├── detail/
│       │   ├── continuous/        # odometry、micro_ros 持续运行包
│       │   └── on_demand/         # fixed_point、special;安装为 chairman_tasks
│       └── framework/             # sum.py 与 core/ 公共运行框架
├── tool/                          # 初始位姿、目标点、地图降采样工具
├── docs/                          # 参数说明、开发说明、功能模板
├── runtime/                       # 运行生成内容
├── build/、install/、log/          # 本机构建与安装产物
└── README.md
当前工程有 16 个 ROS 包。目录名和包名并非全部相同,例如 src/config/ 对应 chairman_config;chairman_tasks 是由 framework 安装的 Python 包,不是额外的独立 ROS 包。
| ROS 包 | 主要职责 |
|---|---|
configuration | main_boot 总启动、场地环境传递、无多终端模式进程管理 |
chairman_config | 通过 manifest.json 和 sync.py 同步中央基础配置 |
framework | 菜单、服务、任务注册与调度、速度转发、临时参数恢复 |
odometry | 点云坐标变换、真实 map 位姿输出、初始位姿与区域逻辑 |
micro_ros | 按工作空间、设备与波特率配置启动外部 Agent |
tool | get_init_pose、get_pose、downsample_map |
livox_ros_driver2 | MID360 点云和 IMU 驱动 |
fast_lio | 激光惯性里程计、点云与动态 TF 输出 |
fishbot_navigation2 | 总导航 launch、Nav2 配置、地图、URDF、RViz 资源 |
terrain_analysis | 局部地形分析,输出 /terrain_map |
terrain_analysis_ext | 扩展地形分析,输出 /terrain_map_ext |
pointcloud_to_laserscan | 地形点云转 /scan_local 与 /scan_global |
small_gicp_relocalization | 当前保留初始位姿和 map→odom 发布,配准禁用 |
pb_nav2_plugins | 提供当前使用的 IntensityVoxelLayer 等插件 |
pb_omni_pid_pursuit_controller | 全向底盘 PID 路径跟踪控制器 |
custom_msg | PoseEuler、SpeedHeading、SetNavTarget 自定义接口 |
4. 导航数据链路与坐标系
4.1 从雷达到代价地图
MID360 驱动向 FAST-LIO 提供雷达与 IMU 数据。FAST-LIO 输出 /Odometry、/cloud_registered、/cloud_registered_body 等信息。导航 launch 启动 odometry/trans,将 /cloud_registered_body 转换到 odom,发布 /livox/lidar/pointcloud_odom。
地形分析节点消费该点云,分别形成 /terrain_map 与 /terrain_map_ext。当前 Nav2 配置中的局部和全局 IntensityVoxelLayer 直接订阅这两路 PointCloud2,结合静态层与膨胀层形成代价地图。
launch 同时将地形点云转换为 /scan_local、/scan_global,但当前代价地图的障碍输入不是这两路 LaserScan。分析障碍更新问题时,应优先检查实际的点云订阅链路。
当前地图资源为 fishbot_navigation2/maps/room.yaml 与 PCD/test.pcd。二维地图由 Map Server 提供;PCD 被定位节点引用,但不能因其被加载就认为 GICP 配准正在运行。
4.2 TF 与初始位姿
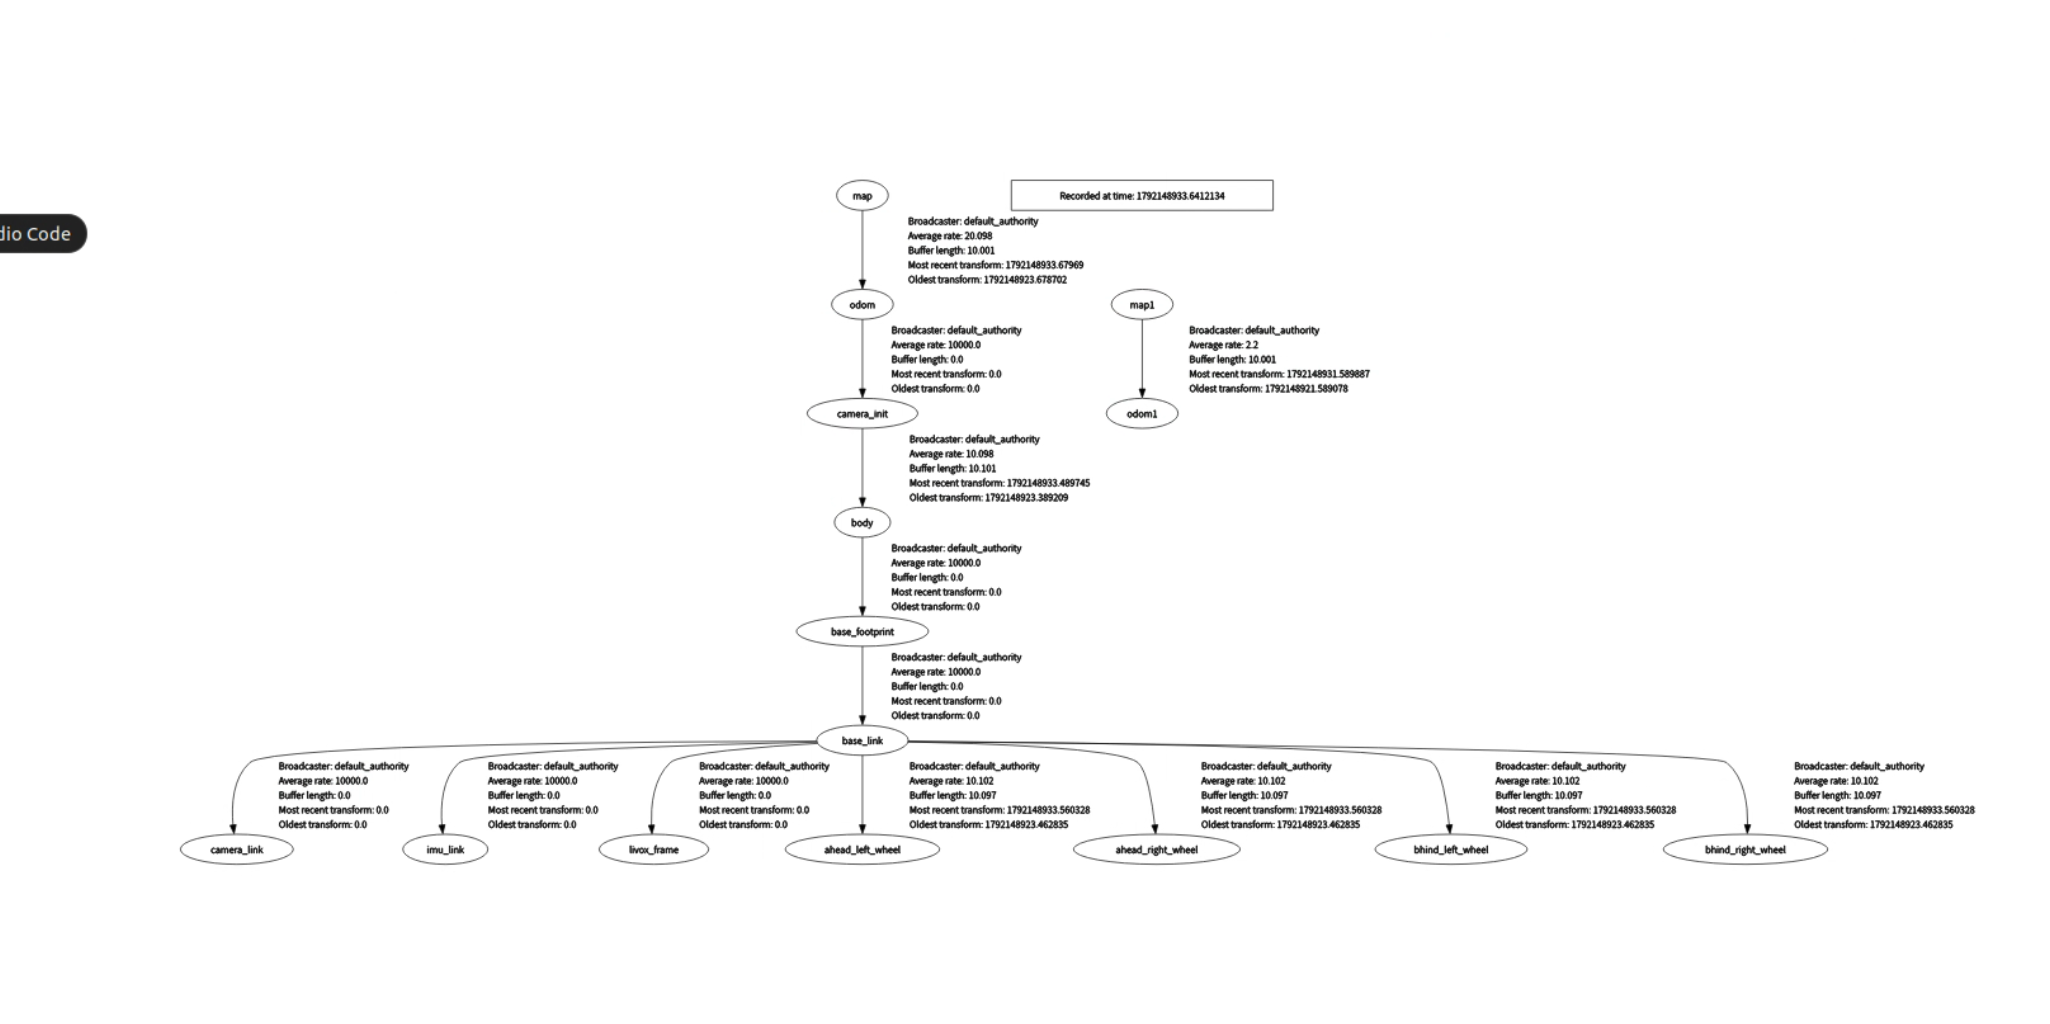
核心 TF 链可概括为:
| 变换 | 主要来源 |
|---|---|
map → odom | small_gicp_relocalization 根据初始位姿更新并持续发布 |
odom → camera_init | 导航 launch 中的单位静态变换 |
camera_init → body | FAST-LIO 动态里程计 |
body → base_footprint | 导航 launch 中的静态安装偏移,当前 x 为 -0.2365 m |
| 机器人模型内部变换 | URDF/xacro 与 robot_state_publisher |
odometry_transform_math 由 /Odometry 回调驱动,通过 TF 获取真实 map 位姿,启动阶段等待 TF 稳定后发布 /initialpose,随后输出 /odom_map。其初始位姿实际来自 odometry/config/initial_poses.yaml,中央编辑副本位于 src/config/odometry/initial_poses.yaml。
导航 launch 中仍保留 PRESET_POSES 和 init_pose_str,但当前没有将该字符串加入初始位姿发布动作。修改实车初始位姿应沿 YAML → sync → 重启 odometry 的链路进行,避免只改到未使用的 launch 变量。
4.3 规划、控制与速度下发
当前全局规划器使用 nav2_navfn_planner/NavfnPlanner,路径控制器使用 pb_omni_pid_pursuit_controller::OmniPidPursuitController,并配有 Nav2 平滑、行为和生命周期管理组件。
framework 订阅 /cmd_vel,在框架显式开启导航速度转发期间进行滤波,以 50 Hz 定时器发布 /nav_speed_heading_data。手写闭环动作直接转换并发布同一自定义速度消息,通过手动控制状态协调输出。
SpeedHeading 的实际字段是 linear_x、linear_y、angular_z,应以字段定义理解接口,不能仅凭消息名称将其当作“速度大小加航向角”。
功能框架也承担底盘速度转发职责。 使用 --no-sum 会同时跳过该框架服务;即使 Nav2 正在运行,也不能据此认为本工程的底盘输出链路已经完整建立。直接从 RViz 发目标同样不会自动开启框架内部的任务速度转发。
5. 持续功能与按需任务
5.1 持续功能
detail/continuous/ 下的功能以独立 ROS 包形式长期运行:
| 功能 | 运行行为 |
|---|---|
odometry | 初始化位姿、读取 TF、发布 /odom_map、识别红蓝区域 |
| 区域参数联动 | 进入 ID 1~13 的梅林区域时请求将局部/全局膨胀半径设为 0,离开时恢复配置的默认值 |
micro_ros | 启动外部串口 Agent;当前配置为 /dev/ttyUSB0、921600 波特率,外部工作空间默认留空 |
区域膨胀参数更新由 odometry 独立触发,不属于按需任务的速度/PID 模式恢复流程。
5.2 定点导航与模式
points.yaml 分别登记红蓝点位,当前两组均覆盖编号 0~32。每个条目包括名称、pose: [x, y, qz, qw] 和 mode。其中 15、16 是动态目标占位,由特殊功能计算实际目标。
| 模式 ID | 文件 | 行为 |
|---|---|---|
| 1 | modes/base.yaml | 基础慢速档,适用于梅林等精细导航 |
| 2 | modes/dynamic.yaml | 前段冲刺、接近目标时切换控制参数;当前切换距离配置为 1.5 m |
| 3 | modes/pre_align.yaml | 带接近目标预对齐处理的导航模式 |
模式涉及速度上限、加减速度、PID、到点误差和旋转策略。它们在任务期间通过 ROS 参数接口生效,不会写回磁盘中的 nav2_params.yaml。
5.3 特殊功能
特殊功能在 functions.yaml 登记,代码位于 detail/on_demand/special/<功能名>/task.py。
| 编号 | 功能 | 当前主要行为 |
|---|---|---|
| -1 | turn_180 | 旋转 180° |
| -2 | uphill | 沿世界 X 方向执行上坡动作 |
| -3 | shift_right | 右移 0.2 m |
| -4 | move_forward | 前移 1.2 m |
| -5 / -6 | turn_right / turn_left | 旋转 -90° / +90° |
| -7 / -8 | stair_forward / stair_backward | 以 0.3 m/s 前进/后退,等待停止信号 |
| -9 | kfs_move | 根据输入偏置执行闭环移动 |
| -10 | stair_left | 以 0.1 m/s 左移,等待停止信号 |
| -11 | lift_wait | 等待 /odom_map.z 相对起始高度正向增加到阈值 |
| 15 | align_region | 对准当前梅林区域中心 |
| 16 | kfs_navigation | 将车体局部 x/y 偏置转换为 map 目标,调用 Nav2 |
-9 和 16 的请求携带 kfs_offset,菜单会提示输入 x y z。具体字段使用以任务实现为准,例如 16 使用 x/y 计算平面目标,并将目标朝向吸附到最近的 90° 方向。登阶类动作依赖 /nav_topic=0 结束;抬升检测只等待高度条件,不负责驱动抬升机构。
6. 统一调用接口与任务生命周期
6.1 外部接口
| 接口 | 类型 | 用途 |
|---|---|---|
/set_nav_target | custom_msg/srv/SetNavTarget | 提交编号和偏置,等待任务结果 |
/emergency_stop | std_msgs/msg/Empty | 请求中断当前任务并停止相关运动输出 |
/restore_navigation_parameters | std_srvs/srv/Trigger | 重试未完成的导航结束确认与参数恢复 |
/nav_topic | std_msgs/msg/Int8 | 登阶等动作的外部控制信号 |
/odom_map | custom_msg/msg/PoseEuler | map 坐标中的 x、y、z、yaw |
/nav_speed_heading_data | custom_msg/msg/SpeedHeading | 向下位机侧提供平面速度与角速度 |
SetNavTarget 请求包含 int8 target、geometry_msgs/Point kfs_offset,响应为 bool success 和 string message。它是等待功能执行结果的服务调用,不是单纯“已接收任务”的确认。
6.2 内部执行过程
- 菜单或外部调用者提交
/set_nav_target。 runtime.py获取任务锁,拒绝同时执行第二个任务,检查上次动作和参数是否已清理。registry.py优先匹配特殊功能登记;普通点位转到fixed_point.task。- 调用统一入口
run(ctx, request),任务必须返回True或False。 - 导航片段读取并保存运行中的参数原值,应用模式,再调用 Nav2;手动片段由对应动作控制器执行。
- 成功、失败或取消后,框架停止速度输出、确认 Nav2 动作结束并恢复原参数。
- 若动作结束确认或恢复失败,则返回失败并阻止下一任务,直至恢复流程完成。
参数事务位于 core/transaction.py。它保存的是任务开始时的实际运行值,恢复后还会读回核对,因此不等同于重新加载某个默认 YAML。core/actions.py 跟踪异步目标,处理迟到的目标响应和取消确认。
菜单执行过程中按 Ctrl+C 中止本次功能,清理后返回菜单;在菜单空闲时输入 q 或按 Ctrl+C 退出。不能同时启动两个 sum,也不应同时运行 sum 与仅服务入口 preset_nav_node。
7. 配置体系与生效规则
7.1 基础配置:中央副本与同步
src/config/ 保存 FAST-LIO、Nav2、Livox、初始位姿和区域等中央配置,manifest.json 登记其实际目标路径。节点通常加载各包安装目录中的配置,而不是直接读取中央编辑副本。
ros2 run chairman_config sync --files fishbot_navigation2/nav2_params.yaml
ros2 run chairman_config sync --files odometry/initial_poses.yaml odometry/regions.yaml
# 需要同步所有已登记基础配置时使用
ros2 run chairman_config sync --all
同步会覆盖目标源码文件及已有安装副本,旧文件备份到 .configuration_backups/。--all 和 --files 二选一;当前同步工具没有内容校验和预览模式。同步后仍需重启相关节点。
7.2 任务配置与设备配置
| 修改对象 | 编辑位置 | 生效方式 |
|---|---|---|
| 雷达 IP、FAST-LIO、Nav2、初始位姿、区域 | src/config/ 对应文件 | sync 后重启相关节点 |
| 点位、特殊任务参数、模式 | src/function/config/on_demand/ | 构建 framework 并重启功能进程 |
| 按需任务代码 | src/function/detail/on_demand/ | 构建 framework 并重启功能进程 |
| 串口、波特率、Agent 工作空间 | detail/continuous/micro_ros/config/boot.yaml | 构建 micro_ros 并重启 Agent |
| 地图、URDF、导航 launch | src/fishbot/fishbot_navigation2/ | 构建 fishbot_navigation2 并重启导航 |
| 持续功能、总启动、工具代码 | 对应 ROS 包 | 构建对应包并重启入口 |
colcon build 不会代替 sync,也不会更新已经运行的进程。排查参数是否生效时,应同时区分中央文件、安装文件、进程实际参数和任务临时覆盖。
8. 构建与启动流程
项目 README 记录的构建环境是 Ubuntu 22.04 x86_64、ROS2 Humble、Python 3.10。除 ROS2/Nav2 等依赖外,还需准备 Livox SDK2、small_gicp C++ 依赖,以及需要下位机通信时使用的外部 micro-ROS Agent。即使禁用配准,当前定位节点源码仍依赖 small_gicp 头文件。
依赖就绪后,仅在 chairman_navigation/ 工程内构建,避免将上级目录中原 odometry_navigation 的同名包一起纳入:
cd /home/chairman/lidar_chairman/chairman_navigation
source /opt/ros/humble/setup.bash
colcon build
source install/setup.bash
ros2 run configuration main_boot
首次运行前核对雷达网络、传感器外参、机器人模型、地图、场地点位、串口与运动参数。总启动选择为:1 红武馆、2 红对抗、3 蓝武馆、4 蓝对抗。
默认模式使用 gnome-terminal 打开四个入口:
| 入口 | 命令 |
|---|---|
| 通信 | ros2 run micro_ros agent |
| 导航 | ros2 launch fishbot_navigation2 navigation2.launch.py |
| 功能 | ros2 run framework sum |
| 位姿 | ros2 run odometry odometry |
main_boot 通过 SELECTED_POSE 将同一场地传给子进程。功能菜单不重复选择场地;在另一个终端单独启动时,应手动传入一致的场地,例如 SELECTED_POSE=4 ros2 run framework sum,否则默认使用场地 1。
| 参数 | 含义 |
|---|---|
--selected-pose 1\|2\|3\|4 | 跳过交互,直接指定场地 |
--no-micro-ros | 跳过 Agent |
--no-sum | 跳过菜单及功能服务,也跳过该框架速度转发 |
--headless | 当前终端管理子进程,以 preset_nav_node 提供功能服务 |
--workspace 路径 | 指定工程根目录 |
--dry-run | 打印启动命令,不启动进程 |
--headless 只改变进程管理方式,当前导航 launch 仍启动 RViz,并不等于完整的无图形界面运行。
启动命令下发后需等待 TF、地图、Nav2 Action 和参数服务就绪,再调用功能。默认多终端模式分别停止各终端;--headless 由总启动清理进程组。
9. 工具与开发扩展
| 工具命令 | 用途 |
|---|---|
ros2 run tool get_init_pose | 监听 RViz /initialpose,输出初始 x、y、qz、qw |
ros2 run tool get_pose | 监听 /goal_pose,输出目标 x、y、qz、qw |
ros2 run tool downsample_map input.pcd output.pcd --voxel-size 0.1 | 使用 Open3D 对 PCD 做体素降采样 |
位姿工具输出中的 Z/W 是四元数 qz/qw,不是高度。get_pose 本身只监听,但 RViz 发出的目标可能同时被导航系统接收。
新增功能按以下位置扩展:
| 需求 | 扩展方式 |
|---|---|
| 新增固定点 | 在 points.yaml 的对应红蓝组添加点位与模式 |
| 新增速度/PID 组合 | 添加唯一 ID 的 modes/*.yaml |
| 新增特殊任务或多点流程 | 新建 special/<名称>/task.py,实现 run(ctx, request),登记到 functions.yaml |
| 新增任务专用参数 | 在任务登记的 parameters 中配置,代码从 ctx.config 读取 |
| 新增持续节点 | 在 detail/continuous/ 新建 ROS 包,并按需接入总启动或 launch |
| 新增基础配置 | 添加中央文件、manifest 映射,并确保目标包安装和加载该文件 |
TaskContext 提供 go_to_point、go_to_pose、rotate、move、move_offset、stair、wait_lift 等公共方法,使组合任务复用现有动作与清理机制。项目已有按需任务、多点流程、速度模式和持续节点模板,位于 docs/templates/。
10. 当前边界与阅读入口
当前工程已经具备统一启动、导航链路、红蓝功能目录、服务调用、任务取消和参数恢复机制。理解或继续开发时,应特别保留以下事实:
- GICP 节点存在,但持续配准未启用;当前全局定位依赖初始对齐与 FAST-LIO 里程计推进。
- 当前总导航 launch 使用已有地图,不包含一套完整的交互式建图和地图保存流程。
- 点云代价地图、速度转发和初始位姿都有各自实际入口,不能只凭文件名或遗留注释判断运行链路。
- 下位机固件与外部 Agent 需要另行匹配;主机侧软件急停接口也不能直接作为硬件急停能力的证明。
configuration/tests/包含启动、配置同步、目录加载、菜单、事务、动作和模板等测试。本次文档整理核对了源码,未运行这些测试,也未进行实车验证。
建议按以下顺序阅读源码:
README.md:构建、启动与日常修改流程。configuration/main_boot.py:进程组织与场地传递。src/fishbot/fishbot_navigation2/launch/navigation2.launch.py:实际导航节点图。src/function/framework/core/runtime.py、registry.py、task_context.py:任务调用与生命周期。src/function/detail/on_demand/:定点、模式和特殊动作实现。src/function/detail/continuous/odometry/:初始位姿、TF 和区域处理。docs/parameter_modification.md、docs/function_development.md:配置修改和新功能开发细节。