OpenCV 计算机视觉学习笔记
一. OpenCV 简介与图像处理基础 🖼️
一. 图像处理简介
- 图像的起源
- 图像是人类视觉的基础,“图”是物体反射或投射光的分布,“像”是人的视觉系统内所接收的图在人脑传给你所形成的印象或认识。
- 模拟图像和数字图像
- 模拟图像通过某种物理量的强弱变化来记录图像亮度信息,容易受到干扰。
- 数字图像的表示
- 位数:数字图像也是利用 0/1 来记录信息,我们平常常见的图像都是 8 位数的图像,包含 0~255 灰度,其中 0 代表最黑,255 表示最白,人眼对灰度更敏感一些,在 16 位到 32 位之间。
二. 图像的分类
- 二值图像:仅由 0,1 两个值构成,通常用于文字、线条图的扫描识别和掩膜的存储。
- 灰度图:每个像素只有一个采样颜色的图像,这类图像通常显示为从最暗黑色到最亮的灰度,在黑色与白色之间也有很多级颜色深度。
-
彩色图:每个像素通常是由红、绿、蓝来表示的,分量介于(0~255),通常用于表示和存放真彩色图像。
-
模拟图像:连续存储的数据
- 数字图像:分级存储的数据
三. OpenCV 简介和安装方法
OpenCV 是一个计算机视觉处理开源软件。
优势:
- 编程语言:OpenCV 基于 C++ 实现,同时提供 python 等语言的接口,opencv-python 是 opencv 的 python API (接口),结合了 opencv C++ API 和 python 语言的最佳特性。
- 跨平台:可以在不同平台上使用。
- 活跃的开发团队。
- 丰富的 API:完善的传统计算机视觉算法,涵盖主流的机器学习算法,同时添加了对深度学习的支持。
- API 是应用程序接口,它是一组规则和协议,让不同的软件组件能互相通信和交互。
四. OpenCV-Python
是一个 python 绑定库,opencv-python 使用 Numpy, 这是一个高度优化的数据库操作库。
五. OpenCV 部署方法
-
安装 opencv 之前需要先安装 numpy, matplotlib。
-
创建 python 虚拟环境 cv, 在 cv 中安装即可,尽量选用 3.4.3 以下的版本。
Bash
- 测试是否安装成功的代码
Python
- 效果就是直接把图片显示出来(图片的路径需要自己更改)。
- 如果我们要利用 SIFT 和 SURF 进行特征提取时,还需要安装
opencv-contrib-python。 - 都直接从 pycharm 中的 setting 中直接下载就可以了。
二. OpenCV 模块 📦
一. 了解 OpenCV 的主要模块
- 基础模块:
- core:实现了最核心的数据结构及其基本运算,如绘图函数、数组操作相关函数。
- highgui:实现了视频与图像的读取、显示、存储等接口。
- imgproc:实现了图像处理的基础方法,包括图像滤波、图像的几何变换、平滑、阈值分割、形态学处理、边缘检测、目标检测、运动分析和对象跟踪等。
- 高层次模块:
- features2d:用于提取图像特征以及特征匹配。
- nonfree:实现了一些专利算法,如 sift 特征。
- objdetect:实现了一些目标检测的功能,经典的基于 Haar、LBP 特征的人脸检测,基于 HOG 的行人、启程等目标检测,分类使用 Casade Classification (级联分类) 和 Latent SVM 等。
- stitching:实现了图像拼接功能。
- FLANN:包含快速近似最近邻搜索 FLANN 和聚类 Clustering 算法。
- ml:机器学习模块(SVM, 决策树,Boosting 等等)。
- photo:包含图像修复和图像去噪两部分。
- video:针对视频处理,如背景分离,前景检测,对象跟踪等。
- calib3d:即 3D, 这个模块主要是相机校准和三维重建相关的内容,包含了基本的多视角几何算法,单个立体摄像头标定,物体字条估计,立体相似性算法,3D 信息的重建等等。
- G-API:包含像处理 pipeline 引擎。
二. 总结
- core: 最核心的数据结构
- highgui: 视频与图像的读取、显示、存储
- imgproc: 图像处理的基础方法
- features2d: 图像特征以及特征匹配
三. OpenCV 基本操作 💻
一. 图像的 IO 操作
- 读取图像 API:
cv2.imread() - 参数 1: 要读取的图像
- 参数 2: 读取方式的标志
1: 以彩色模式加载图像,任何图像的透明度都将被忽略,这是默认参数。0: 以灰度模式加载图像。-1: 包括 alpha通道的加载图像模式。
- 示例:
img = cv2.imread("mess.jpg", 0) - 注意:如果加载的路径有错误,不会报错,会返回一个 None 值。
二. 显示图像
- API:
cv2.imshow() - 参数 1: 显示图像的窗口名称、以字符串类型表示。
- 参数 2: 要加载的图像。
- 注意:在调用显示图像的 API 后,要调用
cv2.waitKey()给图像绘制留下时间,否则窗口会出现无响应情况,并且图像无法显示出来,cv2.waitKey(0)表示永远地显示下去。 cv2.waitKey(delay):- delay > 0: 等待指定毫秒数。
- delay <= 0: 无限期等待。
- 在 matplotlib 中展示 (需要导入 matplotlib 中的 pyplot)
pyplot.imshow(img[:,:,::-1])(需要将 RGB 翻转一下)pyplot.show()- 注意:灰度图像(二维数组)只能使用
plt.imshow(img, cmap=plt.cm.gray)来显示图像。
三. 保存图像
- API:
cv2.imwrite() - 参数 1: 文件名,要保存在哪里 (如
"文件夹名称/图像名称.png")。 - 参数 2: 要保存的图像。
综合示例:
import numpy as np
import cv2 as cv
import matplotlib.pyplot as plt

img = cv.imread("guojia.jpg", 0)
# 使用opencv来显示图像
# cv.imshow("image", img)
# cv.waitKey(0)
# cv.destroyAllWindows()

# 使用matplotlib来显示图像
plt.imshow(img, cmap=plt.cm.gray)
plt.show()

# 3图像保存
cv.imwrite("build/guojia.png", img)
四. 绘制几何图形
- 绘制直线:
cv2.line(img, start, end, color, thickness) - 绘制圆形:
cv2.circle(img, centerpoint, r, color, thickness)(thickness 为负数时填充颜色) - 绘制矩形:
cv2.rectangle(img, leftupper, rightdown, color, thickness) - 向图像中添加文字:
cv2.putText(img, text, station, font, fontsize, color, thickness, cv2.LINE_AA) LINE_AA代表抗锯齿线条。
示例代码:
import numpy
import cv2
from matplotlib import pyplot

img = numpy.zeros((512, 512, 3), numpy.uint8)
cv2.line(img, (0, 0), (511, 511), (255, 0, 0), 5)
cv2.circle(img, (256, 256), 60, (0, 0, 255), -10)
cv2.rectangle(img, (100, 100), (400, 400), (0, 255, 0), 5)
cv2.putText(img, "hello", (100, 150), cv2.FONT_HERSHEY_SIMPLEX, 5, (255, 255, 255), 3)
pyplot.imshow(img[:, :, ::-1])
pyplot.show()
五. 获取并修改图像中的像素点
- 获取某个像素点的值:
px = img[100, 100](BGR) - 仅获取蓝色通道的强度值:
blue = img[100, 100, 0] - 修改某个位置的像素值:
img[100, 100] = [255, 255, 255]
六. 获取图像的属性
| 属性 | API | 说明 |
|---|---|---|
| 形状 | img.shape | 行数、列数、通道数 |
| 图像大小 | img.size | 像素总个数 |
| 数据类型 | img.dtype | 数据类型 |
导出到 Google 表格
七. 图像通道的拆分与合并
- 拆分:
b, g, r = cv.split(img) - 合并:
img = cv2.merge((b, g, r))
八. 色彩空间的改变
-
API:
cv.cvtColor(input_image, flag) -
Flag:
cv.COLOR_BGR2GRAY: BGR -> Gray-
cv.COLOR_BGR2HSV: BGR -> HSV -
颜色模型解析
-
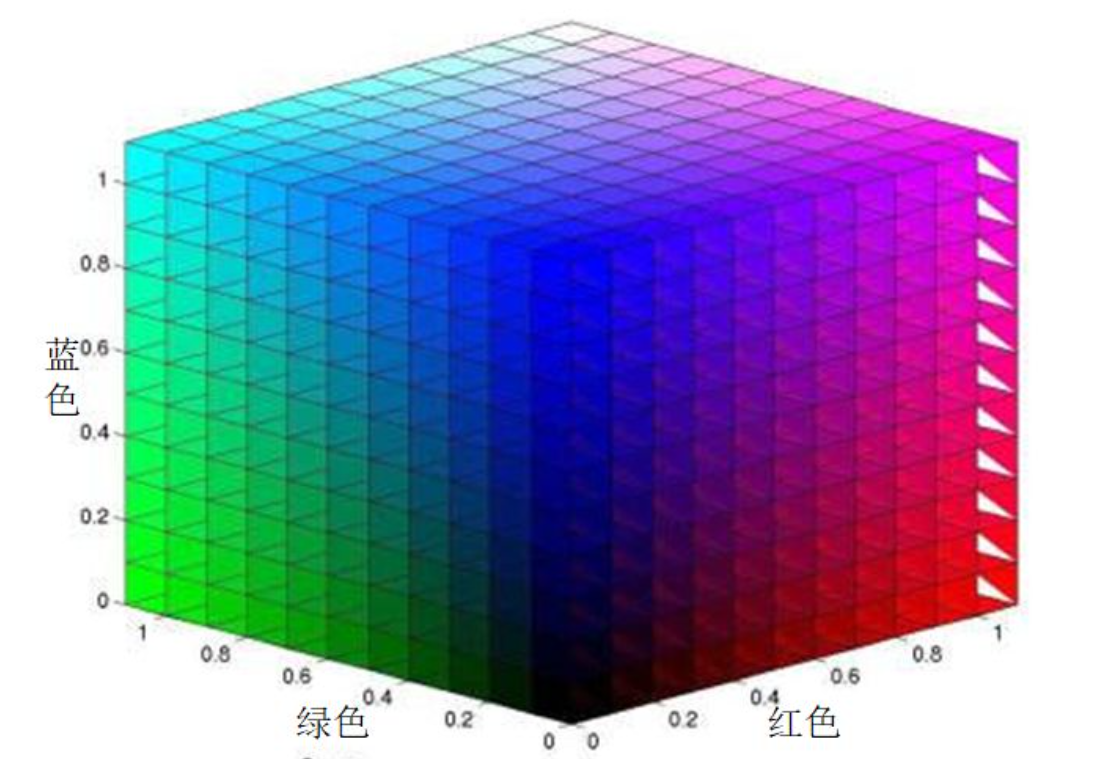
RGB颜色模型
-
-
如果三种颜色分量都为0,则表示为黑色,如果三种颜色的分量相同且都为最大值,则表示为白色。
-
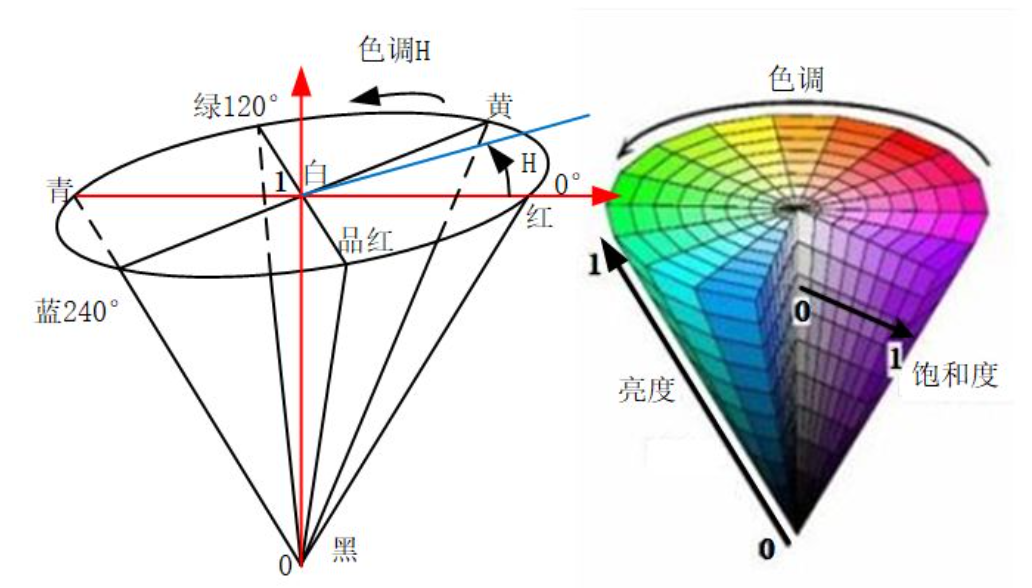
HSV颜色模型
-
-
HSV是色度(Hue)、饱和度(Saturation)和亮度(Value)的简写
-
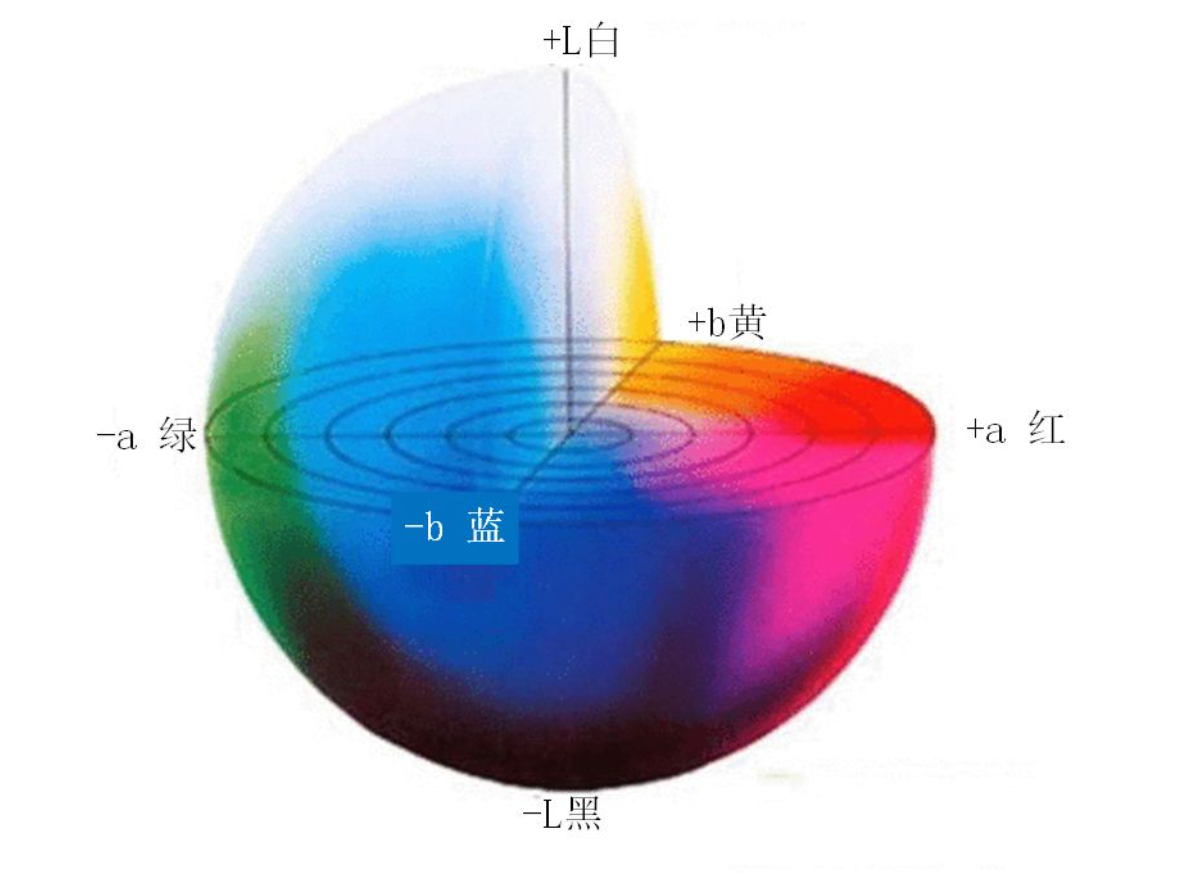
Lab颜色模型
-
-
L表示亮度(Luminosity),a和b是两个颜色通道
-
GRAY颜色模型
-
GRAY模型并不是一个彩色模型,他是一个灰度图像的模型,灰度图像只有单通道,灰度值根据图像位数不同由0到最大依次表示由黑到白
-
颜色模型转换
-
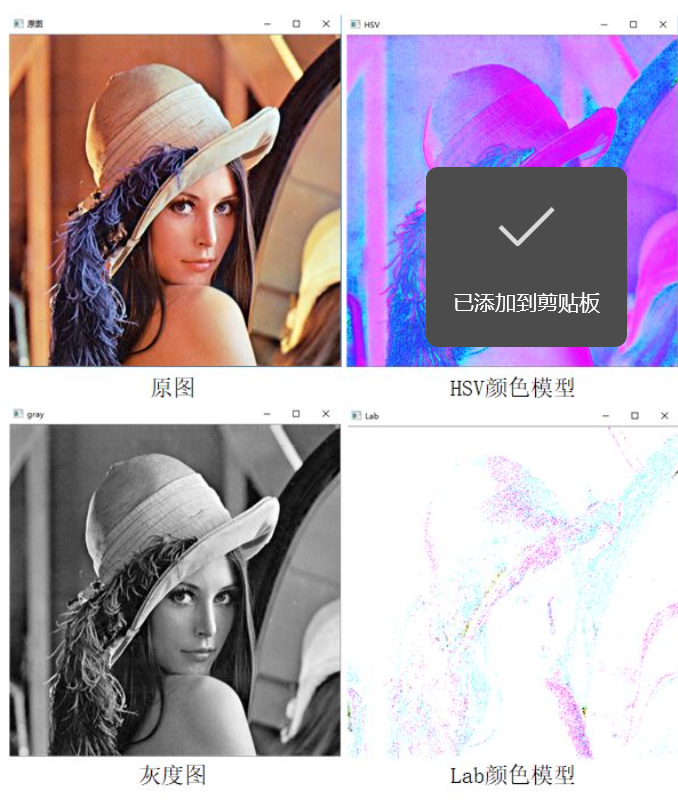
-
灰度图像和二值化图像的区别
-
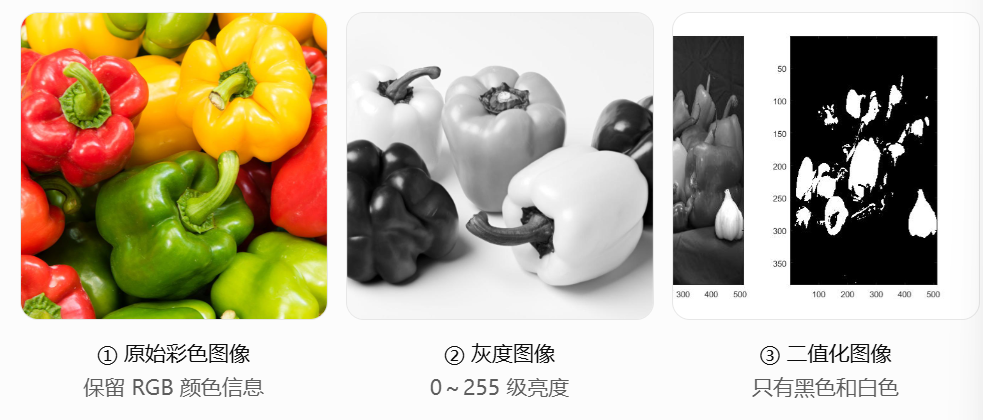
-
灰度图像颜色种类有256种灰度,不是仅有黑白两种颜色,而二值化图像只有黑白两种颜色;灰度化是减少颜色信息,二值化是根据条件把像素分成两类
-
图像处理任务 推荐方法 原因 边缘检测(Canny) 灰度图 保留亮度变化,方便检测边缘 角点检测 灰度图 保留局部亮度信息 特征匹配(SIFT、ORB) 灰度图 保留纹理特征 物体轮廓提取 二值图 容易区分目标和背景 面积、形心计算 二值图 方便计算目标区域 形状识别 二值图或灰度图 根据算法选择 颜色识别 RGB / HSV 需要保留颜色信息 YOLO 目标检测 彩色图 通常使用 RGB 图像输入模型
四. 图像处理总结 📝
- 图像 IO 操作:
cv.imread(),cv.imshow(),cv.imwrite() - 绘制几何:
cv.line(),cv.circle(),cv.rectangle(),cv.putText() - 像素操作: 索引获取与修改
- 图像属性:
shape,size,dtype - 通道:
cv.split(),cv.merge() - 色彩空间:
cv.cvtColor()
五. 图像的加法 ➕
一. 图像的加法
- OpenCV 加法:
cv.add(x, y)-> 饱和操作 (大于 255 取 255) - Numpy 加法:
x + y-> 模运算 (取余) - 要求:两个图像具有相同的大小和类型。
二. 图像的混合
- 公式: g(x)=(1−a)f(x)+af(x)
- API:
img = cv.addWeighted(img1, 1-a, img2, a, 0)
六. 几何变换 📐
一. 图像缩放
- API:
cv2.resize(src, dsize, fx=0, fy=0, interpolation=cv2.INTER_LINEAR) - 插值方法:
cv2.INTER_LINEAR: 双线性插值cv2.INTER_NEAREST: 最近邻插值cv2.INTER_AREA: 像素区域重采样(默认)cv2.INTER_CUBIC: 双三次插值
二. 图像平移
- API:
cv.warpAffine(img, M, dsize) - 平移矩阵 M:
np.float32([[1, 0, m], [0, 1, n]])(m 向右, n 向下)
三. 图像旋转
- API:
M = cv.getRotationMatrix2D(center, angle, scale) - 应用:
cv.warpAffine(img, M, dsize)
四. 仿射变换
- 原理: 保持共线共面性,形状改变。需要找到三个点。
- API:
M = cv.getAffineTransform(pts1, pts2)dst = cv.warpAffine(img, M, (cols, rows))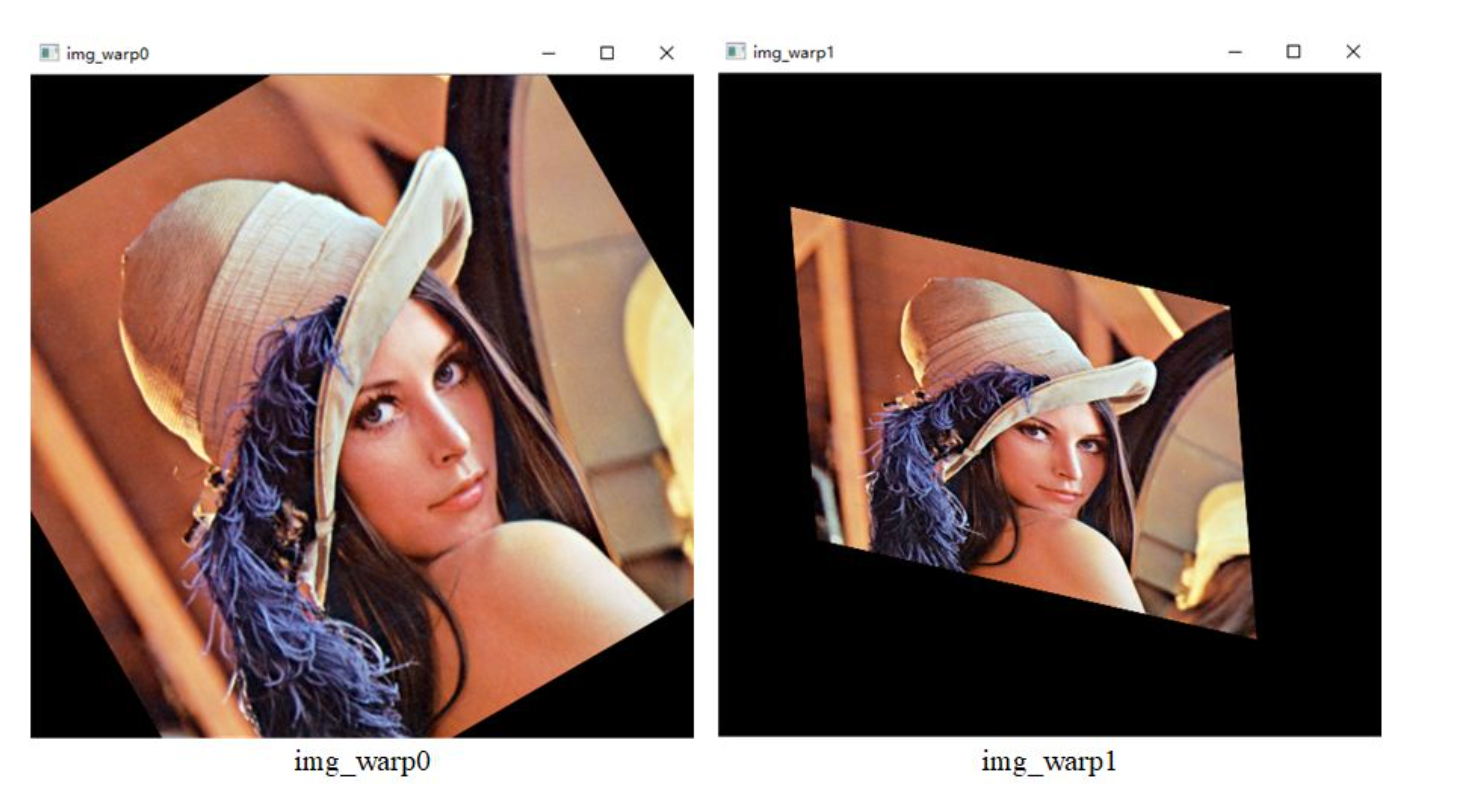
- 实现图像的旋转首先需要确定旋转角度和旋转中心,之后确定旋转矩阵,最终通过仿射变换实现图像旋转
五. 透射变换
- 原理: 保持投影几何图形不变。需要找到四个点(任意三个不共线)。
- API:
T = cv.getPerspectiveTransform(pts1, pts2)dst = cv.warpPerspective(img, T, (cols, rows))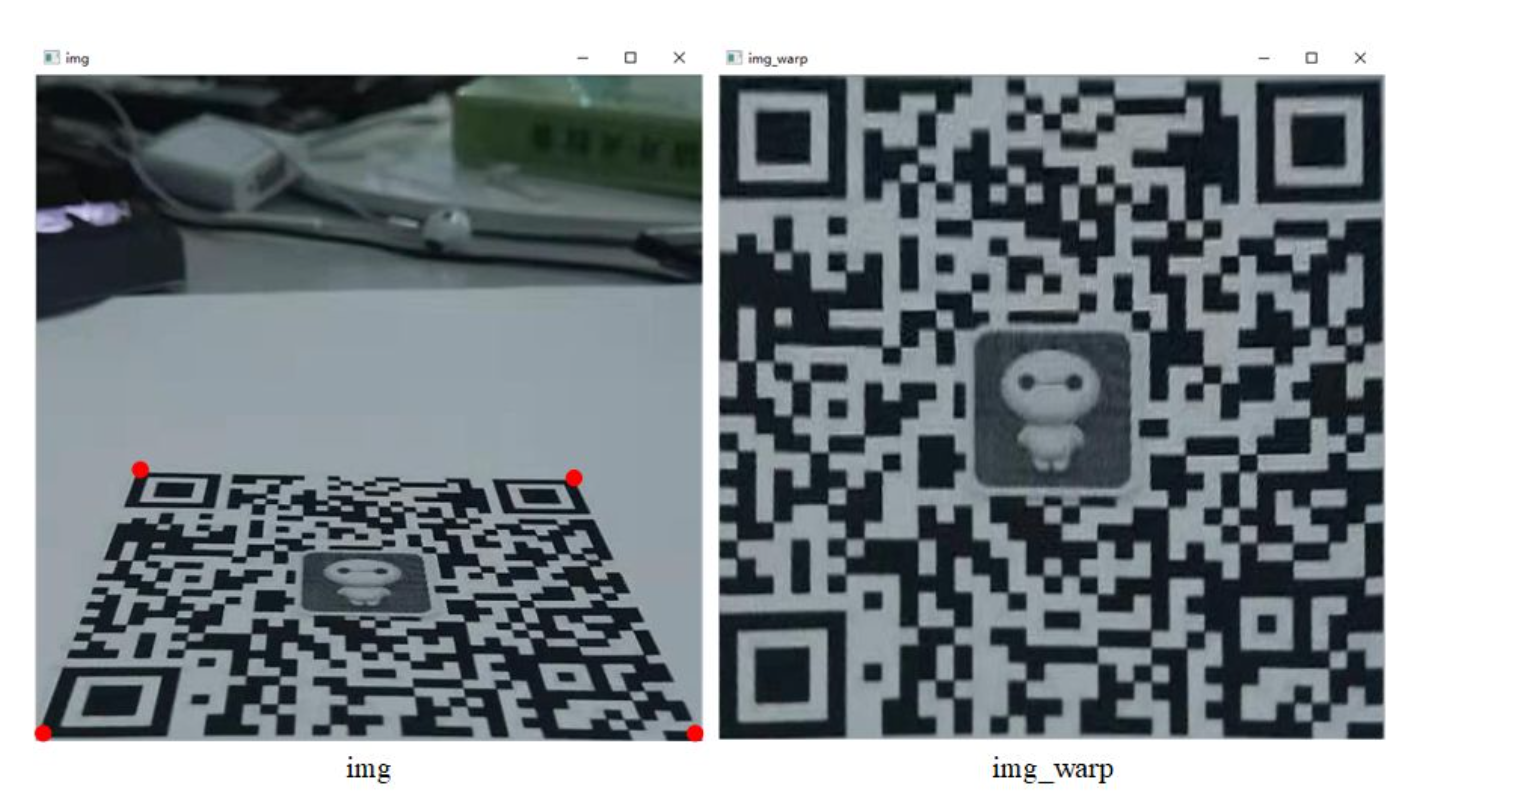
- 透视变换是按照物体成像投影规律进行变换,即将物体重新投影到新的成像平面
仿射变换和透视变换最大的区别是:仿射变换保持平行线仍然平行,而透视变换可以改变平行关系,能够校正近大远小的透视畸变
六. 图像金字塔
- API:
cv.pyrUp(img): 向上采样 (扩大)cv.pyrDown(img): 向下采样 (缩小)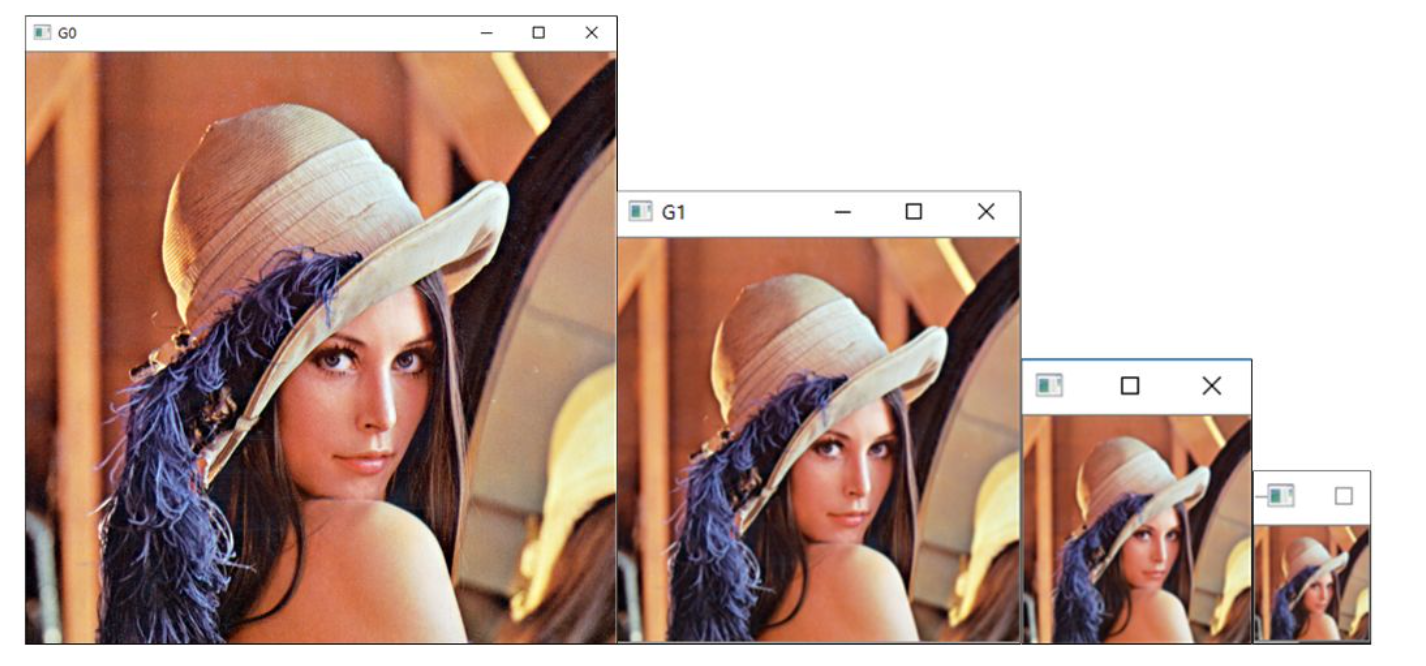
- 高斯金字塔(高斯滤波 → 下采样 → 得到更小的图像(也可以做上采样))和拉普拉斯金字塔(通过比较图像在相邻两个尺度下的差异,提取图像在不同尺度上丢失的细节信息(通俗理解:将原图逐渐模糊、缩小,再将缩小的图像放大,用原图减去放大后的图像,得到缩小过程中损失的细节))
七. 几何变换总结 📝
- 缩放:
cv.resize() - 平移:
cv.warpAffine()(配合平移矩阵) - 旋转:
cv.getRotationMatrix2D()->cv.warpAffine() - 仿射:
cv.getAffineTransform()->cv.warpAffine() - 透射:
cv.getPerspectiveTransform()->cv.warpPerspective() - 金字塔:
cv.pyrUp(),cv.pyrDown()
八. 形态学操作 🦠
一. 连通性
- 邻接关系: 4 邻接, 8 邻接, D 邻接。
- 连通性: 4 连通, 8 连通, m 连通。
二. 腐蚀和膨胀
- 腐蚀 (Erosion): 求局部最小值,消除边界点,使目标缩小。
cv.erode(img, kernel, iterations)- 膨胀 (Dilation): 求局部最大值,扩张高亮区域,填补孔洞。
cv.dilate(img, kernel, iterations)
三. 开闭运算
- 开运算 (Open): 先腐蚀后膨胀。消除噪点,分离物体。
-
闭运算 (Close): 先膨胀后腐蚀。填充闭合区域孔洞。
-
API:
cv.morphologyEx(img, op, kernel) cv.MORPH_OPENcv.MORPH_CLOSE
四. 礼帽和黑帽
- 礼帽 (TopHat): 原图 - 开运算。突出比周围明亮的区域。
-
黑帽 (BlackHat): 闭运算 - 原图。突出比周围暗的区域。
-
API:
cv.morphologyEx cv.MORPH_TOPHATcv.MORPH_BLACKHAT
九. 形态学操作总结 📝
- 腐蚀: 局部最小值
erode - 膨胀: 局部最大值
dilate - 开运算: 先腐后膨
MORPH_OPEN - 闭运算: 先膨后腐
MORPH_CLOSE - 礼帽: 原图 - 开
MORPH_TOPHAT - 黑帽: 闭 - 原图
MORPH_BLACKHAT
十. 图像平滑 🌫️
一. 图像噪声
- 椒盐噪声: 随机出现的白点或黑点。
- 高斯噪声: 服从高斯分布的噪声。
二. 平滑滤波
- 均值滤波:
- API:
cv.blur(src, ksize) - 缺点: 去除细节,变模糊。
- 高斯滤波:
- API:
cv.GaussianBlur(src, ksize, sigmaX) - 特点: 去除高斯噪声有效。
- 中值滤波:
- API:
cv.medianBlur(src, ksize) - 特点: 去除椒盐噪声尤其有用。
十一. 图像平滑总结 📝
- 均值:
cv.blur() - 高斯:
cv.GaussianBlur()(去除高斯噪声) - 中值:
cv.medianBlur()(去除椒盐噪声)
十二. 直方图 📊
一. 灰度直方图
- 原理: 统计每个亮度值的像素个数。
- API:
cv2.calcHist(images, channels, mask, histSize, ranges) images: [img]channels: [0] (灰度), [0],[1],[2] (BGR)histSize: [256]ranges: [0, 256]
二. 掩膜的应用
- 利用掩膜 (Mask) 提取感兴趣区域 (ROI) 的直方图。
cv.bitwise_and(img, img, mask=mask)
三. 直方图均衡化
- 目的: 增强对比度。
- API:
dst = cv.equalizeHist(img)(仅限灰度图)
四. 自适应直方图均衡化 (CLAHE)
-
原理: 分块均衡化,限制对比度,去噪。
-
API:
Python
十三. 直方图总结 📝
- 统计:
cv.calcHist - 掩膜: Mask 获取 ROI
- 均衡化:
cv.equalizeHist - 自适应:
cv.createCLAHE
十四. 边缘检测 〽️
一. 原理
- 基于搜索: 一阶导数最大值 (Sobel, Scharr)。
- 基于零穿越: 二阶导数零穿越 (Laplacian)。
二. Sobel 检测算子
- API:
cv2.Sobel(src, ddepth, dx, dy, ksize) - 注意:
ddepth使用cv2.CV_16S, 后续使用cv2.convertScaleAbs()转回 uint8。 - 合并:
cv2.addWeighted()
三. Laplacian 算子
- API:
cv2.Laplacian(src, ddepth)
四. Canny 边缘检测
- 流程: 噪声去除 -> 计算梯度 -> 非极大值抑制 -> 滞后阈值。
- API:
cv2.Canny(image, threshold1, threshold2)
十五. 边缘检测总结 📝
- Sobel: 一阶导数,抗噪较好。
- Laplacian: 二阶导数,对噪声敏感。
- Canny: 多步算法,效果最好,不易受噪声干扰。
十六. 模板匹配和霍夫变换 🎯
一. 模板匹配
- API:
res = cv.matchTemplate(img, template, method) - 获取结果:
cv.minMaxLoc(res)
二. 霍夫变换 (直线)
- 原理: 笛卡尔坐标系 -> 霍夫空间 (p, θ)。
- API:
cv.HoughLines(img, rho, theta, threshold)(输入需为二值图)
三. 霍夫圆检测
- 方法: 霍夫梯度法。
- API:
cv.HoughCircles(image, method, dp, minDist, ...)
十七. 模板/霍夫总结 📝
- 模板匹配:
cv.matchTemplate - 霍夫线:
cv.HoughLines(需二值化) - 霍夫圆:
cv.HoughCircles(霍夫梯度法)
十八. 图像特征提取与描述 ✨
一. 角点特征
- Harris 角点: 利用窗口内灰度变化 (
cv.cornerHarris)。 - Shi-Tomasi: Harris 的改进,更适合追踪 (
cv.goodFeaturesToTrack)。
二. SIFT / SURF
- SIFT: 尺度不变特征变换 (DoG, 关键点定位, 方向, 描述符)。
- SURF: SIFT 的加速版。
- OpenCV API:
sift = cv.xfeatures2d.SIFT_create(),sift.detectAndCompute()
三. FAST / ORB
- FAST: 快速角点检测。
- ORB: FAST 特征点 + BRIEF 描述符,速度快,免费。
十九. 视频操作 📹
一. 视频读写
- 读取:
cap = cv.VideoCapture(filepath) - 获取属性:
cap.get(propId) - 读取帧:
ret, frame = cap.read() - 保存:
cv2.VideoWriter('filename', fourcc, fps, frameSize)
二. 视频追踪
- Meanshift:
cv.meanShift(probImage, window, criteria) - Camshift:
cv.CamShift()(尺寸可变的 Meanshift)
二十.轮廓外接多边形
一.原因:
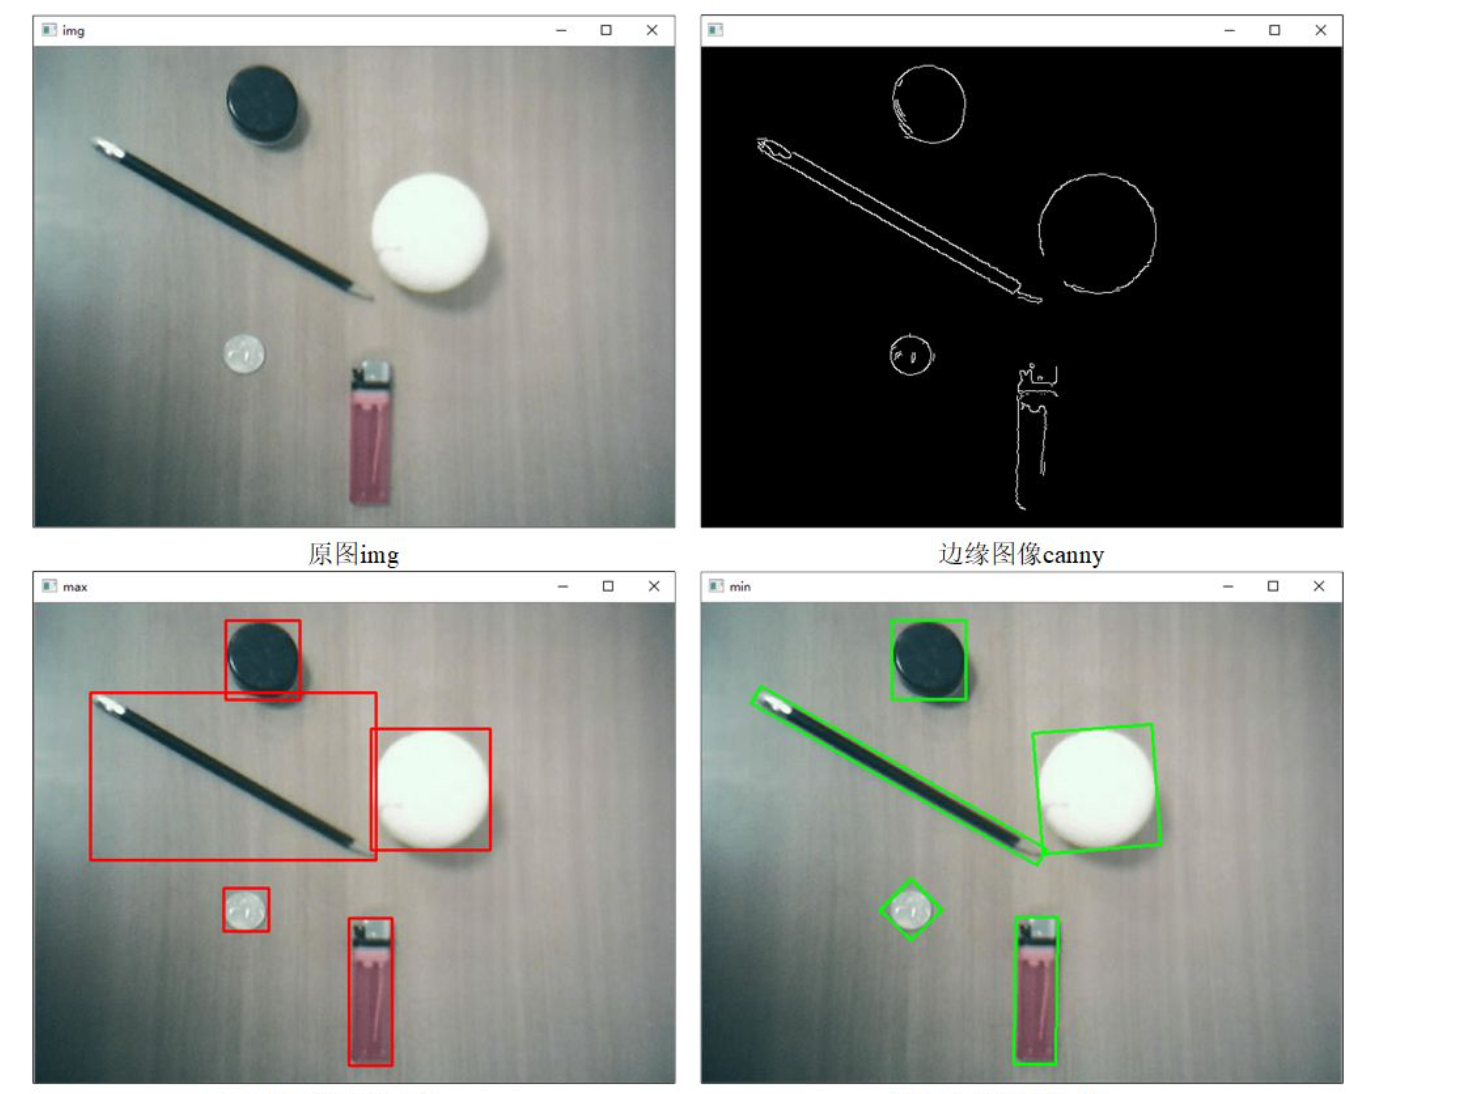
- 由于噪声和光照的影响,物体的轮廓会出现不规则的形状,根据不规则的轮廓形状不利于对图像内容进行分析,此时需要将物体的轮廓拟合成规则的几何形状,根据需求可以将图像轮廓拟合成矩形、多边形等
二.多边形
-
矩形轮廓逼近
-
-
``` // 寻找轮廓的外接矩形 for (int n = 0; n < contours.size(); n++) { // 最大外接矩形(正矩形,不旋转) Rect rect = boundingRect(contours[n]); rectangle(img1, rect, Scalar(0, 0, 255), 2, 8, 0);
// 最小外接旋转矩形 RotatedRect rrect = minAreaRect(contours[n]); Point2f points[4]; rrect.points(points); // 获取最小外接矩形四个顶点 Point2f cpt = rrect.center; // 获取最小外接矩形中心点
// 绘制旋转矩形四条边 for (int i = 0; i < 4; i++) { if (i == 3) { line(img2, points[i], points[0], Scalar(0, 255, 0), 2, 8, 0); break; } line(img2, points[i], points[i + 1], Scalar(0, 255, 0), 2, 8, 0); }
// 绘制最小外接矩形中心点 circle(img, cpt, 2, Scalar(255, 0, 0), 2, 8, 0); }
```
-
多边形轮廓逼近
-
-
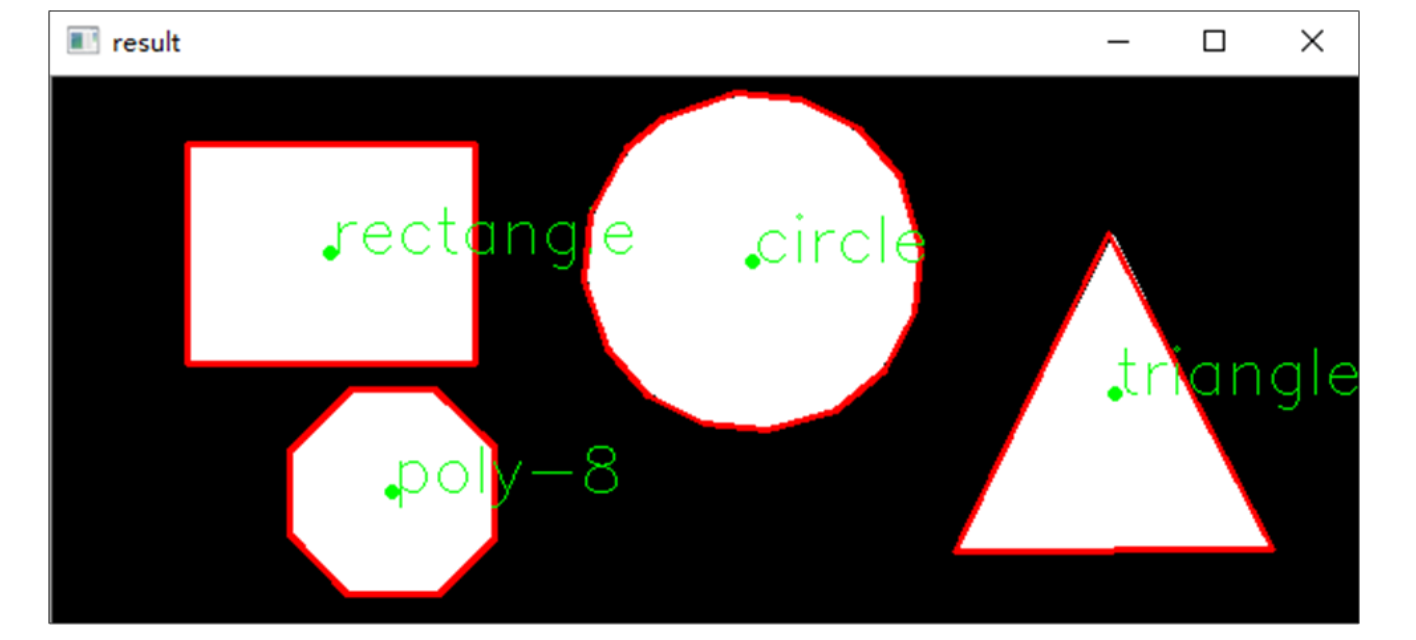
将原始轮廓中的大量像素点逐步替换为少量直线段,只保留那些对轮廓形状影响较大的关键点,最终形成一个近似原始轮廓的多边形
-
``` // 绘制多边形,轮廓形状识别 for (int t = 0; t < contours.size(); t++) { // 最小外接矩形获取轮廓中心点 RotatedRect rrect = minAreaRect(contours[t]); Point2f center = rrect.center; circle(img, center, 2, Scalar(0, 255, 0), 2, 8, 0);
Mat result; approxPolyDP(contours[t], result, 4, true); // 多边形逼近拟合 drawapp(result, img); cout << "corners : " << result.rows << endl;
// 根据顶点数量判断形状并标注文字 if (result.rows == 3) { putText(img, "triangle", center, 0, 1, Scalar(0, 255, 0), 1, 8); } if (result.rows == 4) { putText(img, "rectangle", center, 0, 1, Scalar(0, 255, 0), 1, 8); } if (result.rows == 8) { putText(img, "poly-8", center, 0, 1, Scalar(0, 255, 0), 1, 8); } if (result.rows > 12) { putText(img, "circle", center, 0, 1, Scalar(0, 255, 0), 1, 8); } } ```
-
Hu矩的轮廓匹配与掩膜匹配的区别
-
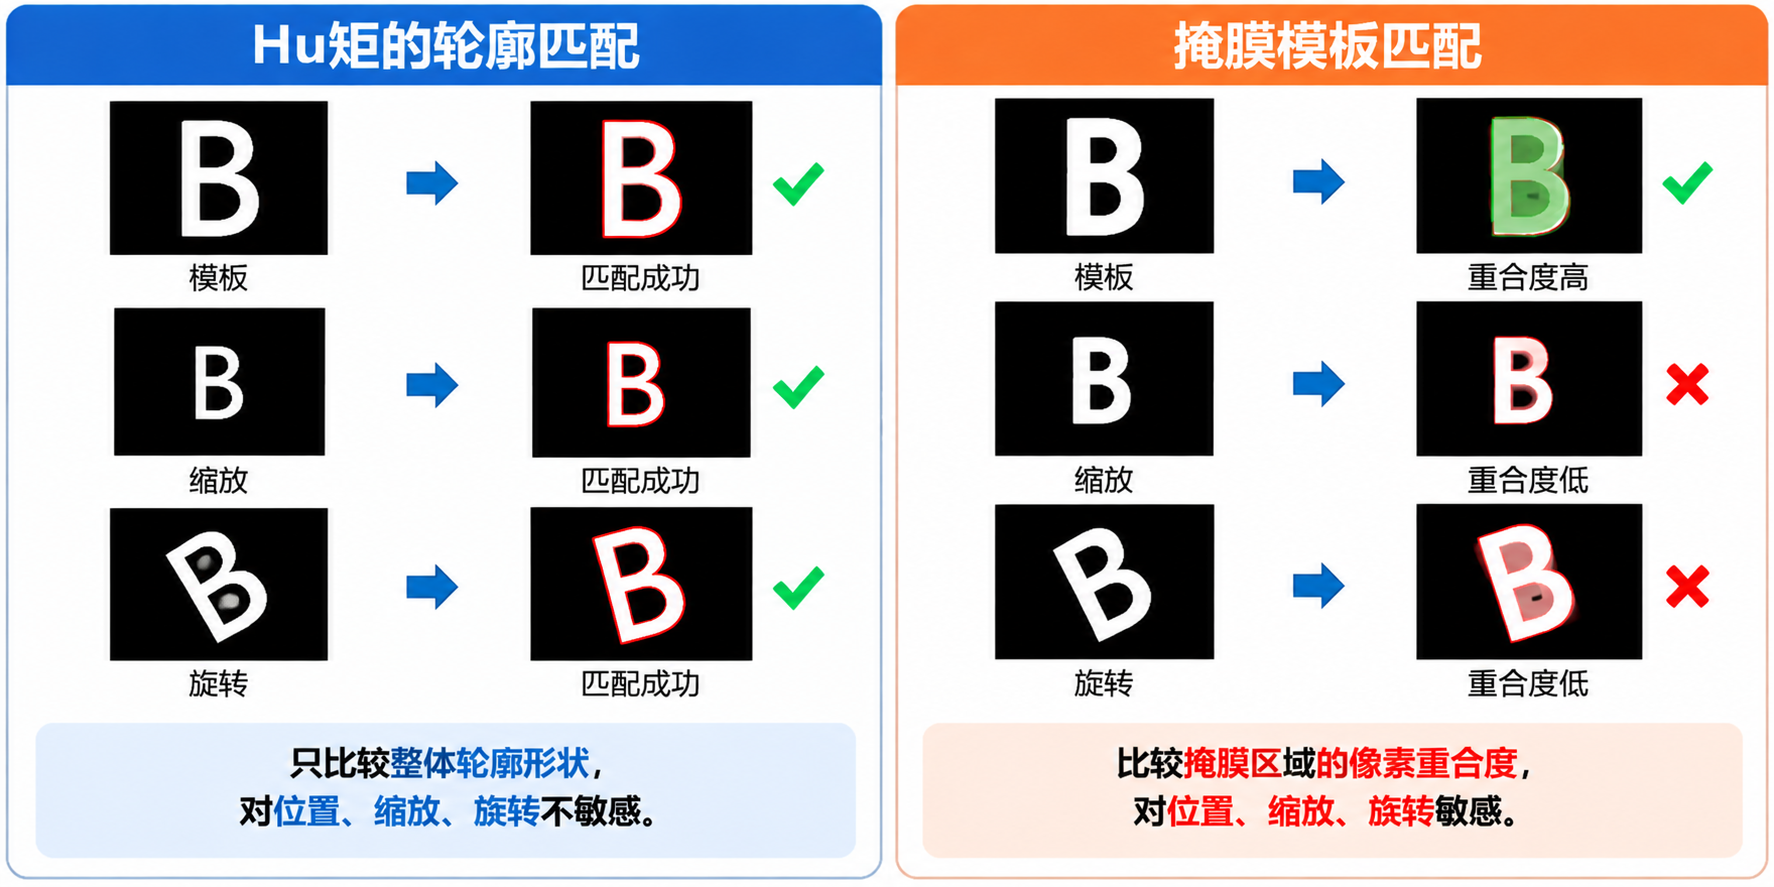
Hu矩具有旋转、平移和比例不变性可以进行放缩图形的轮廓匹配,但是掩膜匹配只能进行归一化图形的匹配
-
二十一.QR二维码检测
一.说明
- 二维码种类多种多样,有QR Code、Data Matrix、Code One;日常生活中常用的二维码是QR二维码,二维码定点方向有三个较大的“回”字形区域用于对二维码进行定位,该区域最大的特别之处在于任何一条经过中心的直线其在黑色和白色区域的长度比值都为1:1:3:1:1,二维码中间具有多个较小的“回”字形区域用于二维码的对齐。
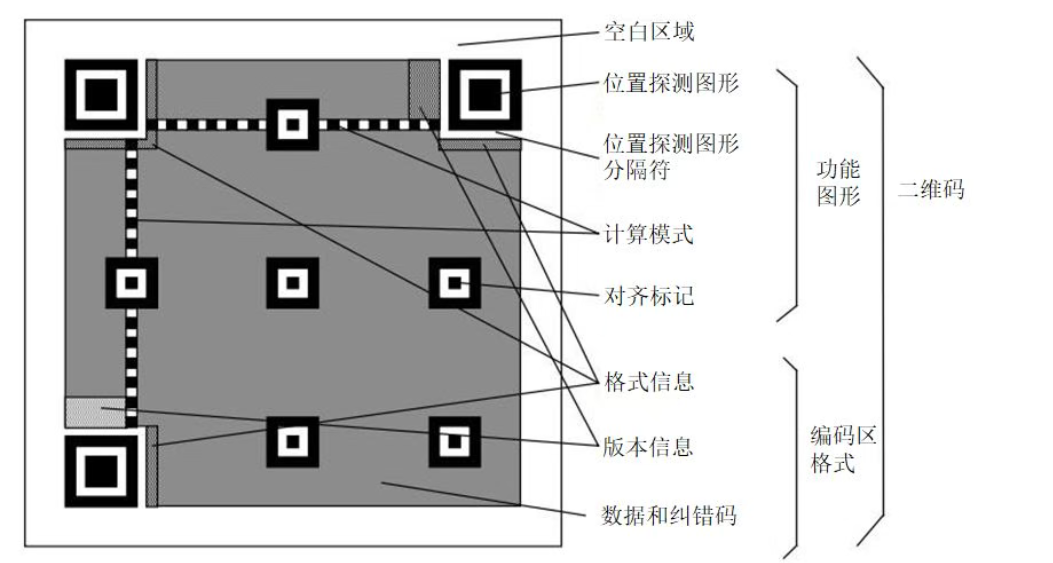
- 定位QR二维码的位置不仅可以用于解码QR二维码,也可以用于视觉定位。在利用QR二维码定位的任务中有时不需要对QR二维码进行解码,而是直接使用四个顶点的坐标,因此只定位不解码QR二维码可以加快系统的运行速度。
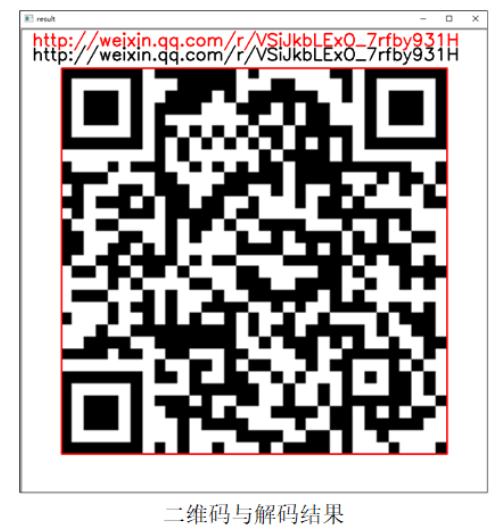
- QR二维码的识别过程大致分成两个过程,首先搜索二维码的位置探测图形,即QR二维码中三个顶点处的“回”字区域,QR二维码位置以四个顶点的坐标形式给出。之后对二维码进行解码,提取其中的信息。
二十二.图像处理
一.图像分割
- Grabcut算法是重要的图像分割算法,其使用高斯混合模型估计目标区域的背景和前景。该算法通过迭代的方法解决了能量函数最小化的问题,使得结果具有更高的可靠性。
- Mean-Shift算法又被称为均值漂移法,是一种基于颜色空间分布的图像分割算法。该算法的输出是一个经过滤色的“分色”图像,其颜色会变得渐变,并且细纹纹理会变得平缓。Mean-Shift算法中每个像素点用一个五维(x,y,b,g,r)的向量表示,前两个量是像素点在图像中的坐标(x,y),后三个量是每个像素点的颜色分量(蓝、绿、红)。
二.图像修复
- 图像修复技术就是利用图像中损坏区域边缘的像素,根据像素值的大小以及像素间的结构关系,估计出损坏区域可能的像素排列,从而去除图像中受污染的区域。
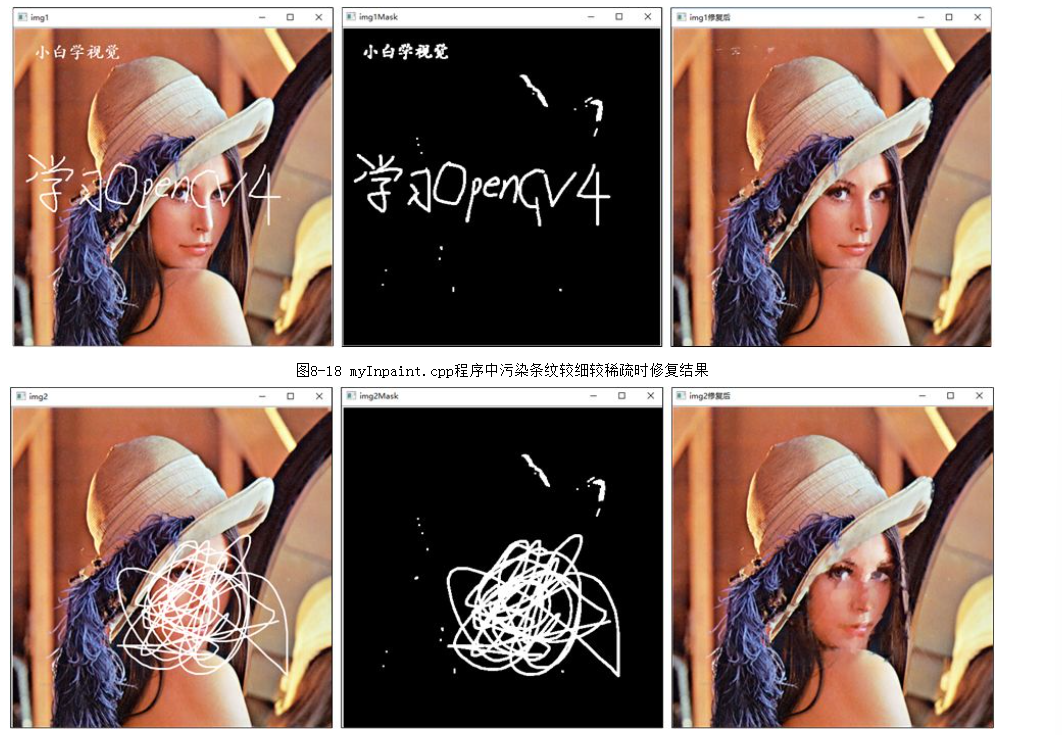
- OpenCV 4提供了能够对含有较少污染或者水印的图像进行修复的inpaint()函数
三.傅里叶变换处理图像
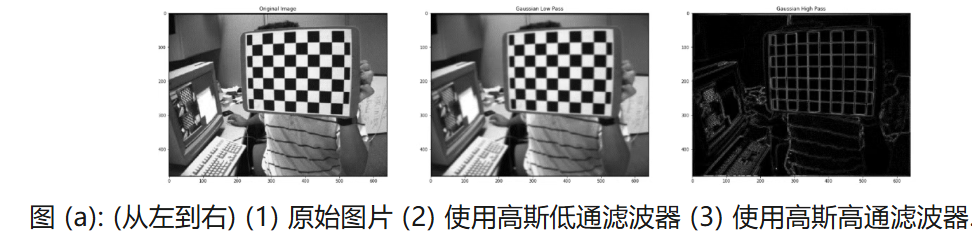
1.高斯低通滤波器是一种用于图像平滑、去噪和模糊处理的滤波器(保留图像中的低频信息,削弱高频信息,从而让图像变得更加平滑)
- 低频信息:像素灰度变化缓慢的区域,例如天空、墙壁等平坦区域
- 高频信息:像素灰度变化剧烈的区域,例如物体边缘、细小纹理和噪声
2.高斯高通滤波器是一种用于提取图像边缘、纹理和细节信息的滤波器
四.从三角函数变成旋转矩阵
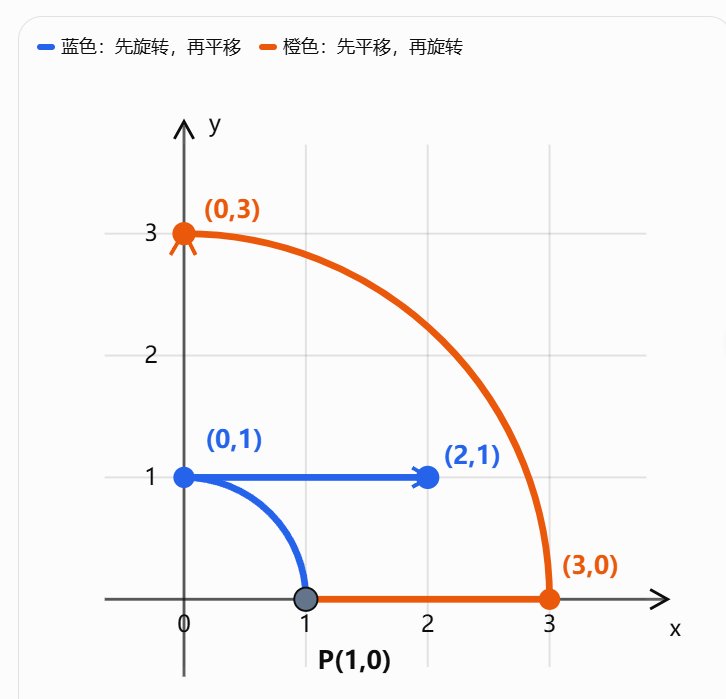
- 旋转矩阵给了我们“函数f”x',y'=f(x,y),它将一个输入点映射到它的旋转对应点
- 旋转一个点然后进行平移与先平移该点然后做相同的旋转是不一样的